NexTap机械手
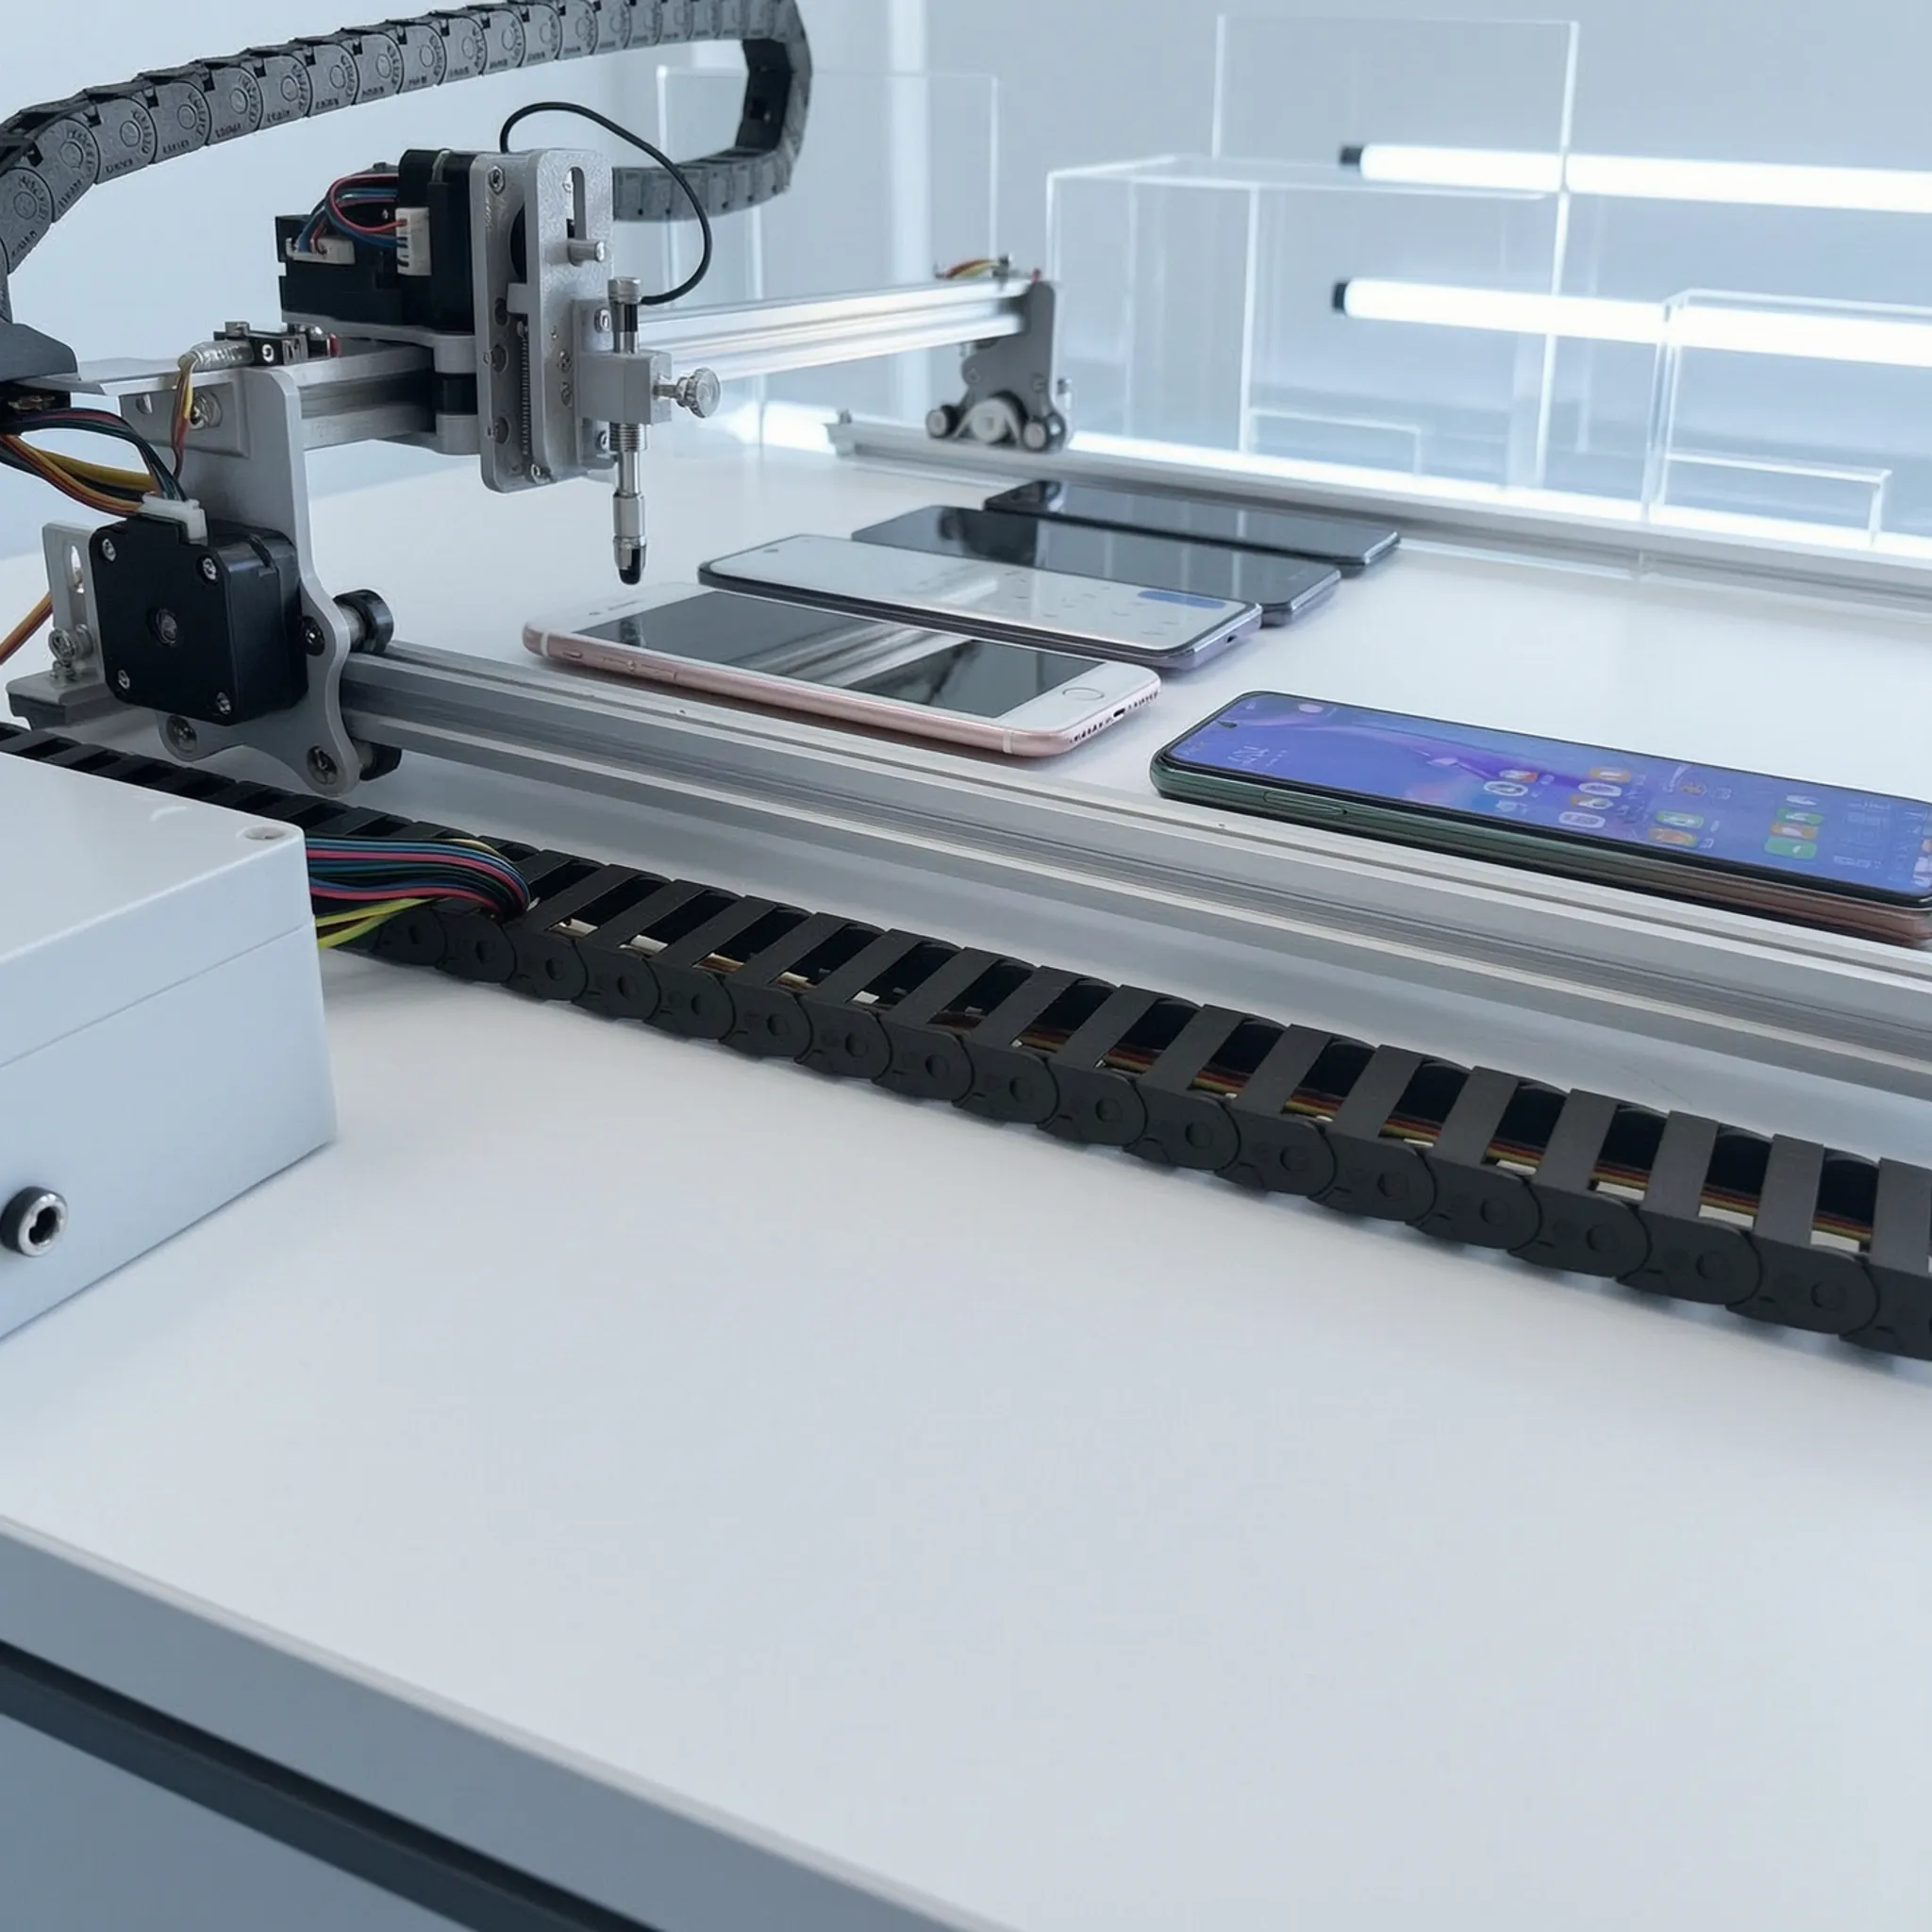
NexTap 是通过龙门机械手直接操作手机屏幕的真实触控方案,适用于需要绕过软件触控限制、执行实体屏幕操作的自动化场景。
模块
from ascript.ios import nextap
- 首次使用时,请在 AScript App 中手动连接 NexTap,并完成设备回零和对应手机工位的校准;后续调用 Python API 会自动连接。
- 坐标使用当前手机屏幕的物理像素坐标,原点为左上角,X 向右增加,Y 向下增加。
- 调用运动 API 前,当前手机必须完成对应方向的 XY 校准;调用 Z 轴点击 API 还需要完成该手机独立的 Z 校准。
- 运动和状态 API 返回 Python
dict,调用方应检查返回值中的ok字段。事务锁 API 的返回值不同:acquire_lock()返回 token,lock()返回上下文管理器。
成功或失败的设备响应通常包含以下字段:
{
    "ok": True,
    "action": "move",
    "message": "...",
    "connected": True,
    "name": "...",
    "data": {},
}
底层返回 JSON 字符串时,模块会自动解析;无法解析时返回:
{"ok": False, "message": "invalid nextap response: ..."}
状态查询
读取连接、初始化、校准、当前位置、限位、回零和方向状态。
nextap.status()
status() 是推荐写法,statue() 是兼容旧代码的别名:
nextap.status()
nextap.statue()
XY 移动
移动到屏幕坐标
移动到当前手机屏幕的绝对像素坐标 (x, y)。
nextap.move(x, y, duration_ms=0)
| 参数 | 类型 | 是否必填 | 说明 |
|---|---|---|---|
x | int | 是 | 目标屏幕 X 坐标。 |
y | int | 是 | 目标屏幕 Y 坐标。 |
duration_ms | int | 否 | 请求移动时长,默认 0,允许范围 0..30000ms。为 0 时使用 ESP32 当前全局 XY 基础速度。 |
- 坐标必须在当前校准方向的有效屏幕范围内,否则返回
RANGE。 duration_ms > 0时,App 会根据目标距离和请求时长计算显式移动速度。- 运动由 ESP32 步进规划执行,包含加速、匀速、减速和目标停稳。
- 该方法是同步 API,返回时本次运动命令已经结束或失败。
示例:
from ascript.ios import nextap

# 使用当前基础速度移动
nextap.move(947, 2079)

# 请求在 800 毫秒内完成移动
nextap.move(947, 2079, duration_ms=800)
nextap.move(0, 0) 表示移动到屏幕左上角,不是执行机械 HOME。
点击
原子点击动作。固件会在一个运动任务中完成 XY 定位、Z 下压、保持和抬起,不会让多个 Python 调用交叉执行。
nextap.click(x, y, dur=20, count=1, interval=150)
| 参数 | 类型 | 是否必填 | 说明 |
|---|---|---|---|
x | int | 是 | 点击屏幕 X 坐标。 |
y | int | 是 | 点击屏幕 Y 坐标。 |
dur | int | 否 | Z 轴接触保持时间,默认 20ms,允许范围 1..3000ms。 |
count | int | 否 | 点击次数,默认 1;大于等于 2 时在同一坐标执行多击。 |
interval | int | 否 | 多击之间的目标开始时间间隔,允许范围 40..300ms。 |
多击总请求时间不能超过 10000ms。动作流程为:
XY 加速移动 -> 减速 -> 回差补偿和低速精定位 -> 停稳
-> 使用当前手机独立 Z 接触位置下压约 2mm
-> 保持 dur 毫秒 -> 自动抬起
示例:
from ascript.ios import nextap

# 单击
nextap.click(661, 1398)

# 点击并保持 20 毫秒
nextap.click(661, 1398, dur=20)

# 双击
nextap.click(661, 1398, count=2, interval=150)
双击
双击快捷方法,等价于在同一个坐标调用一次 click() 并设置 count=2。
nextap.double_click(x, y, dur=20, interval=150)
等价写法:
nextap.click(x, y, dur=dur, count=2, interval=interval)
同一个坐标只执行一次 XY 定位。
贝塞尔滑动
滑动
从 (x, y) 滑动到 (x1, y1)。参数顺序与 action.slide 保持一致;默认时长为 300ms。
nextap.slide(
    x, y, x1, y1,
    dur=300,
    interpolator=None,
    control_points=None,
)
| 参数 | 类型 | 是否必填 | 说明 |
|---|---|---|---|
x、y | int | 是 | 滑动起点坐标。 |
x1、y1 | int | 是 | 滑动终点坐标。 |
dur | int | 否 | 滑动时长,默认 300ms,允许范围 50..5000ms。 |
interpolator | str、tuple、list 或 None | 否 | 速度曲线,默认 None,表示线性速度。 |
control_points | list、int 或 None | 否 | 贝塞尔控制点。None 或空列表表示直线。 |
滑动规则:
- 显式控制点格式为
[c1x, c1y, c2x, c2y, ...]。 [c1x, c1y]表示一个控制点的二次贝塞尔曲线。[c1x, c1y, c2x, c2y]表示两个控制点的三次贝塞尔曲线。- 当前固件和 BLE 协议最多支持 8 组控制点,即数组最多 16 个数字。
- 控制点也必须落在当前校准屏幕范围内,否则返回
RANGE。 - 滑动由 ESP32 按贝塞尔采样点执行,每段仍使用步进器加减速,不会瞬间启动或急停。
示例:
from ascript.ios import nextap

# 直线滑动
nextap.slide(100, 300, 800, 1200)

# 二次贝塞尔曲线:一个控制点
nextap.slide(100, 300, 800, 1200, control_points=[400, 600])

# 三次贝塞尔曲线:两个控制点
nextap.slide(100, 300, 800, 1200,
             control_points=[300, 400, 600, 900])

# 使用加速曲线
nextap.slide(100, 300, 800, 1200,
             dur=600,
             interpolator=("accelerate", 1.5))
支持的插值器名称:
linear
accelerate
decelerate
accelerate_decelerate
也可以写成带因子的字符串,例如:
nextap.slide(100, 300, 800, 1200,
             interpolator="accelerate:1.5")
因子范围是 0.1..5.0。iOS 端支持字符串、(name, factor) 元组或 [name, factor] 列表。
整数控制点
为了模拟人手抖动,control_points 也可以传入整数,由 Python 层生成随机控制点:
# 根据距离自动生成至少 1 组随机控制点
nextap.slide(100, 300, 800, 1200, control_points=0)

# 请求生成 3 组随机控制点
nextap.slide(100, 300, 800, 1200, control_points=3)
整数 <= 0 会根据距离自动决定至少 1 组;正整数表示请求的随机控制点组数。当前上限是 8 组,因此 control_points=100 会报参数错误。
Z 轴
下压
使用当前手机独立的 Z 校准数据下压,包含约 2mm 的接触后过行程,保持指定时间后自动抬起。
nextap.down(duration_ms=20)
| 参数 | 类型 | 是否必填 | 说明 |
|---|---|---|---|
duration_ms | int | 否 | 接触保持时间,默认 20ms,允许范围 1..3000ms。 |
该方法只控制 Z 轴,不移动 XY,也不经过 XY 龙门的路径规划。
抬起
抬起触控头并释放当前设备锁,只控制 Z 轴,不移动 XY。
nextap.up()
运动速度和规划
XY 速度来源
move(..., duration_ms=0)和点击的 XY 定位使用 ESP32 全局feed。- NexTap 页面中的 XY 基础速度滑条会通过
SET feed更新该值,当前软件滑条范围是40..300mm/s。 move(..., duration_ms>0)根据时长计算显式速度,不直接使用滑条值。slide根据总时长和曲线段长度计算各段速度,同时受固件速度和加速度限制。
固件规划效果
普通 XY 目标移动和点击前定位都会经过:
加速 -> 目标速度附近运行 -> 减速 -> 精定位 -> 短暂停稳
短距离可能尚未达到最高速度就开始减速。设置较高基础速度不代表机械一定能稳定达到该速度,实际速度还受 g_cfg.accel、负载、皮带和步进电机能力影响。
常见错误
RANGE
坐标超出当前手机当前方向的校准分辨率,或控制点超出范围。错误通常包含:
orientation=0 res=1080x2400
这表示当前使用竖屏坐标系,合法像素约为 0..1079、0..2399。横屏必须使用已校准的横屏方向和对应分辨率。
设备正在执行上一条命令
前一条 BLE 运动仍在执行,或者多个循环同时向同一控制器发起动作。运动 API 在 App 内部有原子锁,但调用方仍应避免无延时地启动多个独立脚本循环。
推荐在连续测试循环中检查返回值并适当等待:
import time
from ascript.ios import nextap

while True:
    result = nextap.move(947, 2079)
    if not result.get("ok", False):
        print(result)
    time.sleep(0.1)
与 HOME 的区别
设备未回零时,请先在 NexTap 页面完成 HOME。屏幕坐标 API 与机械回零是两套不同的操作。
move(0, 0) 表示移动到当前 iPhone 或 iPad 屏幕左上角,绝不是 HOME,也不是物理限位归零。
多动作事务锁
事务锁用于把多次 Python API 调用组成一个不可被其他手机或手动操作穿插的连续动作。单独调用 move()、click() 或 slide() 时无需手动加锁;只有多条 API 必须连续执行时才需要显式事务。
lock
nextap.lock(timeout=10, lease=30)
返回事务上下文管理器,推荐配合 with 使用。代码块正常结束或抛出异常时都会自动释放锁。
| 参数 | 类型 | 是否必填 | 说明 |
|---|---|---|---|
timeout | int 或 float | 否 | 等待取得全局龙门锁的最长秒数,默认 10,允许范围 0.1..120。 |
lease | int 或 float | 否 | 取得锁后允许持有的最长秒数,默认 30,允许范围 0.1..30。 |
推荐写法:
from ascript.ios import nextap

with nextap.lock(timeout=10, lease=30):
    result = nextap.move(661, 1398)
    if not result.get("ok", False):
        raise RuntimeError(result.get("message", "移动失败"))

    result = nextap.down(20)
    if not result.get("ok", False):
        raise RuntimeError(result.get("message", "点击失败"))
上例保证 move() 和 down() 连续执行。即使任一动作失败并抛出异常,退出 with 时也会释放事务锁。
lease 不会自动续期,应大于代码块的预计总执行时间。不要在事务块中执行网络请求、长时间 sleep 或无限循环。
acquire_lock
token = nextap.acquire_lock(timeout=10, lease=30)
同步等待取得全局龙门锁。成功时返回字符串 token;等待超时、自动连接失败或设备拒绝时抛出 RuntimeError。
release_lock
result = nextap.release_lock(token=None)
释放当前 Python 线程取得的事务锁并返回 dict。省略 token 时使用当前线程保存的 token;重复释放会按幂等成功处理。
手动管理锁时,必须在 finally 中释放:
from ascript.ios import nextap

token = nextap.acquire_lock(timeout=10, lease=30)
try:
    nextap.move(661, 1398)
    nextap.down(20)
finally:
    nextap.release_lock(token)
事务锁行为:
- 多台手机同时等待时,由 ESP32 按等待顺序授予锁。
- 事务块内的运动命令会携带 token,其他手机以及当前手机页面上的手动运动不能插入。
- 租约到期后,下一条事务内动作会返回锁失效,不会脱离锁继续执行。
- Python 进程崩溃时由租约到期释放;蓝牙断开时 ESP32 会立即释放。
- 已经开始的单条原子动作会安全完成,不会因租约中途到期而把 Z 轴停在屏幕上。
STOP急停始终可以越过事务锁执行。
并发建议
move()、click()和slide()是同步调用,Python 会等待本次动作成功或失败后再返回。- 多台手机同时循环调用单个原子 API 时,ESP32 会串行处理,不会拆分一条动作。
- 将
move()与down()分开调用时,两条命令之间可能轮到其他手机;需要保证连续执行时,请使用with nextap.lock(...)。 - 单点操作优先使用
click(),滑动优先使用slide();它们本身就是不可穿插的完整原子动作。